智能之手 人工智能机器人手臂如何重塑先进微电子制造与软件开发
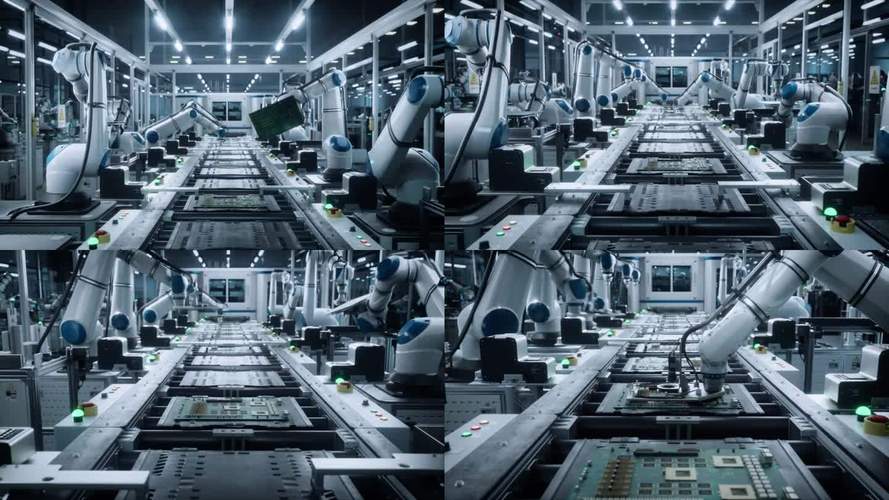
在当今先进微电子制造领域,一场由人工智能驱动的自动化革命正在悄然改变生产线的面貌。其中,人工智能机器人手臂作为核心执行单元,正以前所未有的精度和效率,承担起组装电路板这一关键任务。与此支撑这些智能手臂运作的软件开发也迎来了全新的挑战与机遇。本文将深入探讨这一交叉领域的技术逻辑、实践现状与未来趋势。
一、从自动化到智能化:机器人手臂在电路板组装中的角色演进
传统电路板组装依赖高度机械化的贴片机和插件机,它们按照预设程序重复动作,缺乏对环境变化的感知与适应能力。而集成人工智能的机器人手臂则截然不同。通过计算机视觉、力觉传感和深度学习算法,这些手臂能够实时识别电路板上的元件位置、焊点质量乃至微小缺陷。例如,在组装高密度互连板时,AI手臂可以动态调整抓取力度和贴装角度,避免损伤脆弱的陶瓷电容或细间距引脚。
更重要的是,AI赋予了机器人手臂“手眼协调”的能力。当传送带上的电路板出现位置偏移,或元件供料器发生卡料时,手臂能够自主重新规划运动轨迹,并向中央控制系统报警,而非简单停机等待人工干预。这种柔性化作业大幅提升了生产线的整体设备效率(OEE),尤其适合多品种、小批量的现代微电子制造需求。
二、软件开发:智能手臂的“大脑”与“神经”
要让机器人手臂在微电子组装中表现出类人的灵巧与判断力,软件开发是核心驱动力。这一领域的软件工作可大致分为三个层次:
- 底层运动控制与实时操作系统:这是手臂的“小脑”,负责将AI决策转化为微秒级的伺服电机指令。开发人员需针对ARM、RISC-V等嵌入式架构,优化实时内核(如Linux with PREEMPT_RT或FreeRTOS),确保多轴联动的轨迹平滑与抖动抑制。典型挑战包括处理高频率的PWM信号以驱动微型夹爪,以及通过EtherCAT或CANopen总线实现与上游贴片机的同步。
- 中间件与仿真环境:这一层相当于“神经传导通路”。采用ROS 2(Robot Operating System 2)作为分布式通信框架,开发者可以构建模块化的功能包,将视觉感知、路径规划、力控算法等节点解耦。更重要的是,数字孪生技术允许在软件中先对机器人手臂进行虚拟调试——在部署到物理生产线之前,训练AI模型识别电路板上的焊球阵列(BGA)或01005尺寸的微型电阻。凭借NVIDIA Isaac Sim等仿真平台,可以在几小时内生成数百万种边缘场景(如反光焊盘、轻微划痕),显著降低现场调试风险。
- 上层AI应用与数据分析:这里涉及电路板组装质量预测、缺陷根因分析等。开发人员使用PyTorch或TensorFlow训练卷积神经网络,对手臂末端摄像头捕捉的图像进行分割与分类。基于强化学习的抓取策略生成也日益流行:软件可以向不同抓取点分配奖励值,让手臂在试错中学会避开易损元件。这些模型往往部署在边缘计算盒子(如NVIDIA Jetson)上,以控制延迟在10毫秒以内。
三、协同挑战:微电子制造的特殊性与软件对策
先进微电子制造并非普通装配线。电路板上的元件越来越小(0201封装甚至更小),密度越来越高,且对静电放电(ESD)和洁净度极为敏感。这对机器人手臂及其软件提出了独特要求:
- 超低延迟与抖动控制:当手臂以每秒数厘米的速度移动时,10毫秒的延迟就可能导致错位。软件需采用实时优先级调度,并避免动态内存分配引发的卡顿。
- 多传感器融合:视觉(2D/3D相机)、力力矩传感器、激光位移计的数据需在软件层面精确对齐。通常使用扩展卡尔曼滤波(EKF)或无迹卡尔曼滤波(UKF)来融合异构数据,输出正确的抓取姿态。
- 洁净室兼容设计:虽然这是硬件层面的要求,但软件也需要支持“无风扇运行”的功耗模式,并通过预约式路径规划减少多余运动,避免颗粒物扬起。
四、实际案例:AI手臂组装高密度互连板
某先进封装厂曾部署一套由六轴协作机器人手臂组成的微型组装单元。手臂末端装有一个定制真空吸嘴和微型视觉相机。软件开发团队基于ROS 2和MoveIt 2构建了运动规划层,并嵌入了实时YOLO物体检测器。实际运行中,手臂以每分钟120次的速度从定制供料器中拾取01005电阻,并放置到预涂焊膏的焊盘上。每当相机识别到焊膏印刷偏移,AI算法会计算补偿值并发送给手臂,使其调整放置位置。经过三个月迭代,组装良率从97.2%提升至99.6%,同时更换产品型号的换线时间从45分钟缩短至8分钟,这主要得益于可重新配置的软件架构。
五、未来展望:边缘计算、联邦学习与软件定义制造
未来五年,人工智能机器人手臂在微电子组装中的软件开发将呈现三大趋势:
- 边缘计算优先:为了将80%的推理负载从云端下沉到产线侧,开发人员会大量使用模型量化与剪枝技术,使轻量级Transformer网络能在动作捕捉控制器上运行。
- 联邦学习实现产线知识共享:每一台手臂的抓取成功/失败数据不上传,而是在本地训练一小部分模型参数,并由中心服务器定期聚合。这将使不同工厂、不同品牌的产线在保护知识产权的共同提升应对稀缺或新型电路板缺陷的能力。
- 软件定义制造(SDM):机器人手臂的运动学参数、抓取策略、路径规划权重不再固化于硬件中,而是全部抽象为云端可编辑的软件包。工厂只需切换配置文件,就能让同一条物理手臂明天组装手机主板,后天装配柔性传感器阵列。届时,软件开发将成为微电子制造真正的核心壁垒。
总而言之,人工智能机器人手臂与先进软件开发的深度融合,正在打破电路板组装中效率与灵活性的传统权衡。这条道路上不仅有精妙的算法,还需要完善的实时架构、严谨的工业标准,以及对单粒子效应、气密性、机械共振等工程现实的高度尊重。这正是先进制造“上手”阶段的核心——让人工智能更灵思清楚手脚,让代码成为良率与创新的源头活水。
如若转载,请注明出处:http://www.gzcvsyr.com/product/48.html
更新时间:2026-09-19 19:46:05